

マップをフィルターする
ボードに40以上のモーメントがあると、フィルターで一度に1つの問いに向き合えます。まだ用意できていない優先度の高いモーメントはどれか、L&Dに属するモーメントはどれか、などです。フィルターはあなたが設定したプロパティで動くので、未設定のプロパティは「(No Value)」にしか一致しません。
- 関心のあるモーメントにプロパティが設定されていること。モーメントのプロパティを設定するを参照してください。
-
Pynで左のナビゲーションのJourneyを開きます。
-
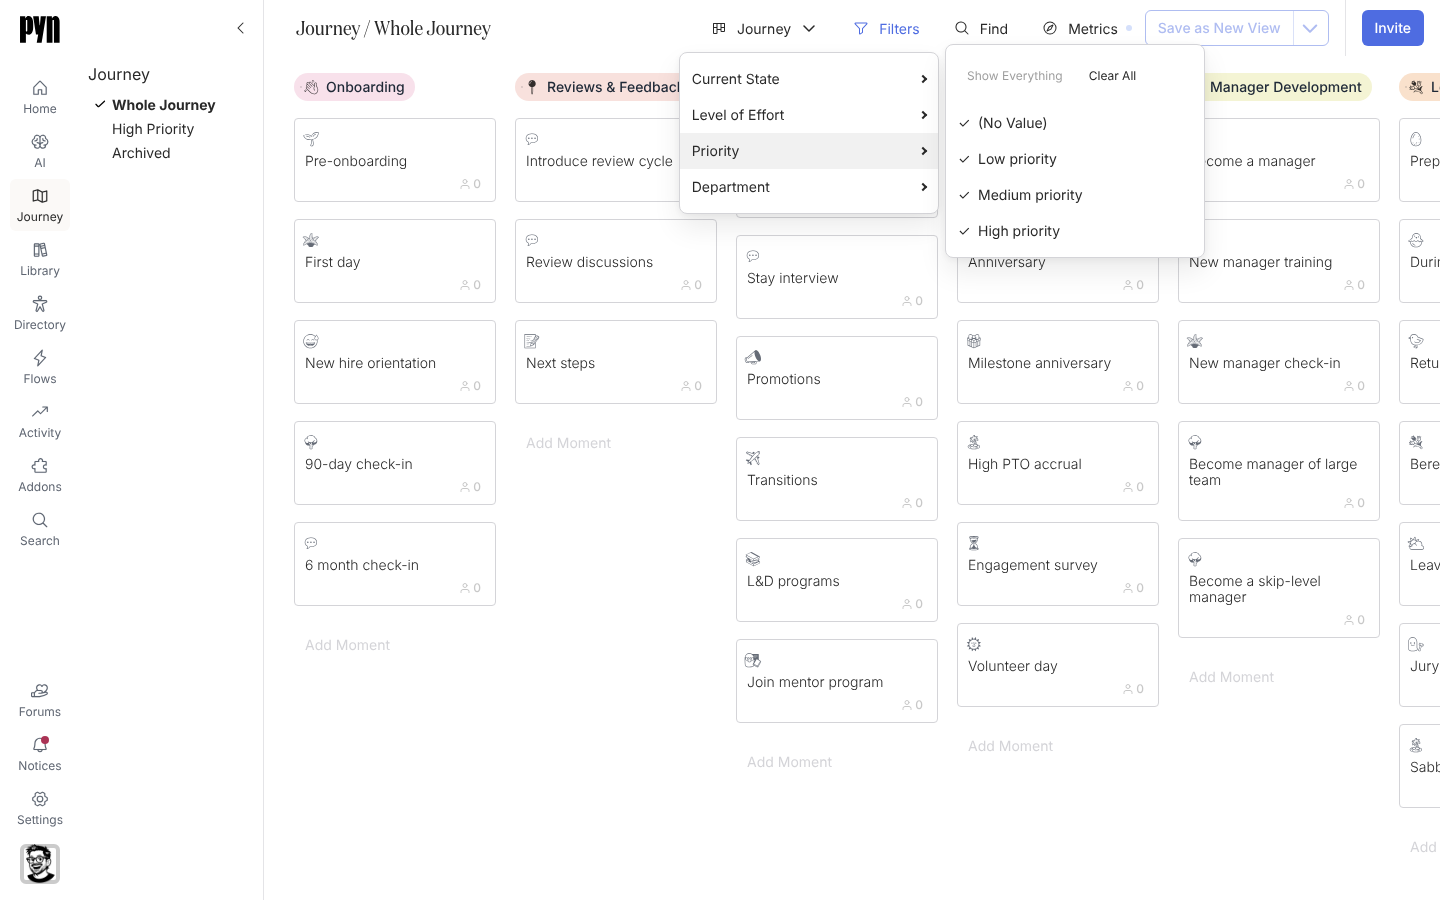
ボードの上部でFiltersを選びます。メニューにはCurrent State、Level of Effort、Priority、Departmentが表示されます。
-
プロパティにホバーします。その値と、値を持たないモーメント用の「(No Value)」がスライドして出てきます。すべての値は最初からチェックされています。
-
Clear Allを選んでから、必要な値にチェックを入れます。チェックするたびにボードが更新されます。1つのプロパティ内ではチェックした値のいずれかに一致すればよく、プロパティをまたぐと、フィルターしたすべてのプロパティに一致するモーメントだけが表示されます。
-
プロパティのフィルターを外すには、ホバーしてShow Everythingを選びます。これはフィルターがオンになると有効になり、すべての値に再びチェックを入れます。
-
1つのモーメントを見つけるには、Findを選んでEnter your termsにタイトルの一部を入力します。ボードには一致するカードだけが残ります。
確認できること
Section titled “確認できること”フィルターがオンの間はFiltersボタンがハイライトされ、列には一致するカードだけが表示されます。一致のない列は隠れるのではなく空になります。Save as New Viewボタンが有効になるので、フィルターしたボードを自分のビューとして保存できます。
- ビューを保存する:このフィルターを名前付きのビューとして保存するにはこちらです。
- モーメントのプロパティを設定する:プロパティが未設定のためにモーメントがフィルターから漏れているときです。
- モーメントのプロパティ:フィルターで選べるすべての値についてです。